개체차 성능, 제조 현장 엔지니어가 반드시 이해해야 할 3가지 제어 전략 — COA·LRT로 분포를 읽는 법
개체차 성능은 공차의 확률분포에서 비롯된다. COA Chart로 납품 로트의 분포를 읽고, LRT Chart로 신뢰성을 검증하는 방법과 공차 축소·타겟값 이동·민감도 설계 3가지 제어 전략을 현장 엔지니어 관점으로 정리했다.
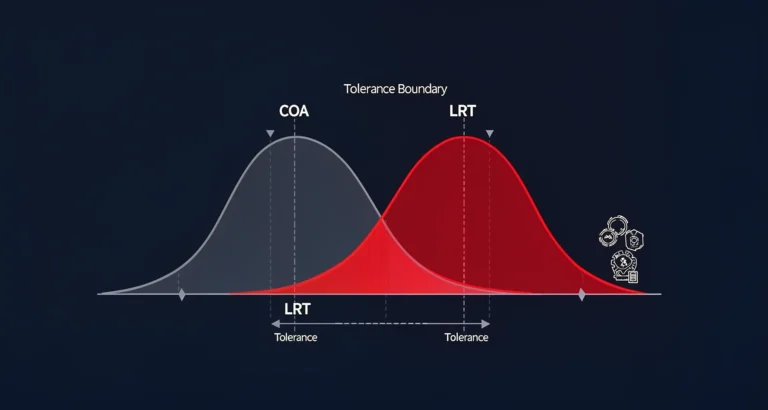
개체차 성능은 공차의 확률분포에서 비롯된다. COA Chart로 납품 로트의 분포를 읽고, LRT Chart로 신뢰성을 검증하는 방법과 공차 축소·타겟값 이동·민감도 설계 3가지 제어 전략을 현장 엔지니어 관점으로 정리했다.
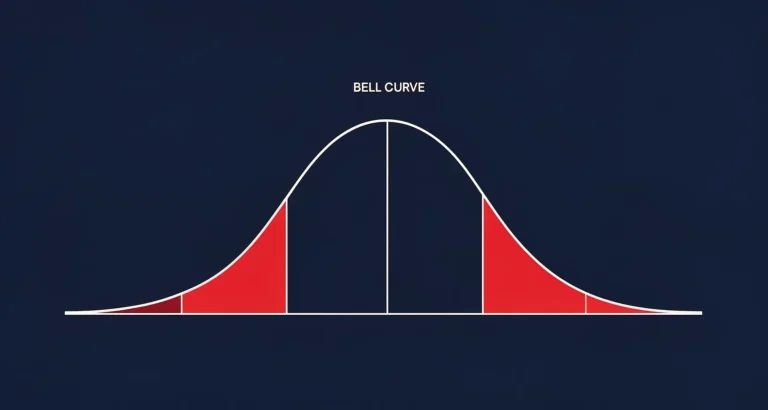
표본 분포는 랜덤 샘플링한 표본들의 분포이며 표본이 커질수록 표본 평균이 모 평균에 수렴한다. 평균·중앙값·최빈값, 분산·표준편차, IQR·왼도·첨도까지 핵심 통계 지표를 한 번에 정리했다.
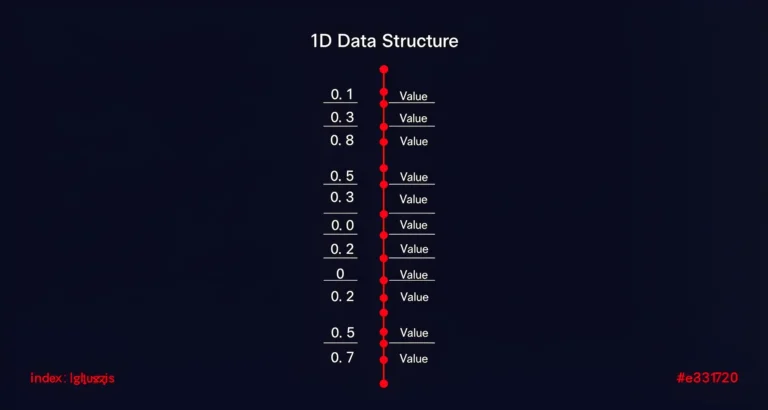
판다스 Series는 값에 인덱스 레이블을 붙인 1차원 구조다. NumPy와의 차이, Series 생성 3가지 방법, 인덱싱, 결측치 처리(isnull·notnull)까지 한 번에 정리한다.
numpy 활용, AI에게 맡기기 전에 개념부터 잡아야 한다. 배열 구조·인덱싱·집계·난수 생성 4단계에서 무엇을 결정해야 하는지, 그 판단을 AI 요청에 어떻게 녹이는지를 현장 엔지니어 언어로 정리했다.
문제 해결 능력은 AI 시대에 사라지는 역량이 아니라 오히려 더 중요해지는 인간 고유의 역량이다. LLM이 인과관계를 이해하지 못하는 구조적 이유, 퍼즐 조각을 조율하는 인간의 역할, 질문의 가치를 높이는 방법까지 짚어본다.

numpy 배열이 파이썬 리스트와 다른 이유, 80배 빠른 속도의 원리, 1차원부터 4차원까지 차원 개념까지 — 현장 엔지니어 언어로 풀어낸 머신러닝 입문 필수 개념 정리

AI가 어디서 왜 실패했는지 보이는가 — 공장 센서 비유로 AI 관찰 가능성을 잡고, AI가 스스로 환경을 고치는 AHE 실험 결과, 그럼에도 사람이 잡아야 하는 회귀 맹점까지. 현장에서 바로 써먹는 감독 습관 하나로 끝맺는다.
빟의 속도가 절대적인 이유는 아인슈타인이 16살 때 던진 사고실험에서 시작된다. 맥스웰의 전자기파 이론, 파동·입자 이중성, 이중슬릿 실험의 역설, 막스 탈무드가 건네 쳅 한 권이 특수상대성이론으로 이어지는 흐름을 따라갈 수 있다.
케이블 노이즈를 잡지 못하면 아무리 정밀한 센서라도 데이터는 거짓말을 한다. 루프 면적 원리, 물성분리·시폐의 우선순위, Twisted Pair 방어법, 굴힐 반경과 단선 리스크까지 현장 대응 전략을 정리했다.
Django DB 연동은 데이터 위치를 코드 안에서 DB로 옵기는 구조적 전환이다. 하드코딩의 한계, models.py→views.py→마이그레이션 3단계 흐름, AI에게 이 작업을 요청할 때 효과적인 프롬프트 전략까지 한 글에 담았다.