F1 레이스에서 이런 상황을 상상해보자. 시뮬레이터 안에서는 모든 코너를 완벽하게 외운 드라이버가 있다. 랩타임도 최상위권이다. 그런데 비가 내려 노면이 젖고 타이어 온도가 떨어진 실제 트랙에 세워두면, 그는 코너 하나를 제대로 돌지 못한다. 화면 속에서 글로만 세상을 배운 것과, 직접 몸으로 부닥히며 배우는 것은 전혀 다른 능력이기 때문이다.
지금의 AI가 딱 이 시뮬레이터 드라이버다. 그리고 이 경계를 넘어 실제 트랙으로 나오는 흐름이 바로 피지컬 AI다. 피지컬 AI는 화면 안에서 글을 쓰고 답하던 인공지능이 로봇이라는 몸을 얻어, 현실 세계를 직접 지각하고 판단하고 행동하는 단계를 말한다. 이 글에서는 피지컬 AI가 기존 AI와 무엇이 다른지, 어떤 3단계 사이클로 완성되는지, 왜 하필 지금 가능해졌는지, 그리고 산업과 일자리를 어떻게 바꾸는지를 현장 엔지니어의 언어로 정리한다.
피지컬 AI란 무엇인가 — 화면 안 AI와 무엇이 다른가
피지컬 AI는 한마디로 “컴퓨터 밖으로 나온 AI”다. 지금까지 우리가 쓰던 생성형 AI는 텍스트가 들어가면 텍스트가 나오는 구조였다. 세상을 한 번도 만져본 적 없이, 사람들이 글로 남긴 기록만으로 학습했다. 장비 매뉴얼을 100번 정독했지만 실제 설비 앞에 한 번도 서본 적 없는 신입 엔지니어와 비슷하다. 놀랍도록 그럴듯하게 설명하지만, 그 이해에는 몸으로 겪은 경험이 빠져 있다.
차이를 표로 정리하면 이렇다.
| 구분 | 화면 안 AI (생성형) | 피지컬 AI |
|---|---|---|
| 입출력 | 텍스트·이미지 | 센서로 지각, 모터로 행동 |
| 세상 학습 | 글로 된 기록 | 직접 부닥힌 경험 |
| 결과물 | 글·코드·분석 | 현실의 물리 작업 수행 |
| 약점 | 움직이는 현장 실시간 대응 불가 | 지금 막 가능해지는 중 |
핵심은 출력이 글이 아니라 행동이라는 점이다. 보고서 한 장을 쓰는 게 아니라, 부품을 집어 정확한 위치에 끼워 넣는 것이 결과물이 된다.
지각·판단·행동 — 피지컬 AI가 완성되는 3단계 사이클
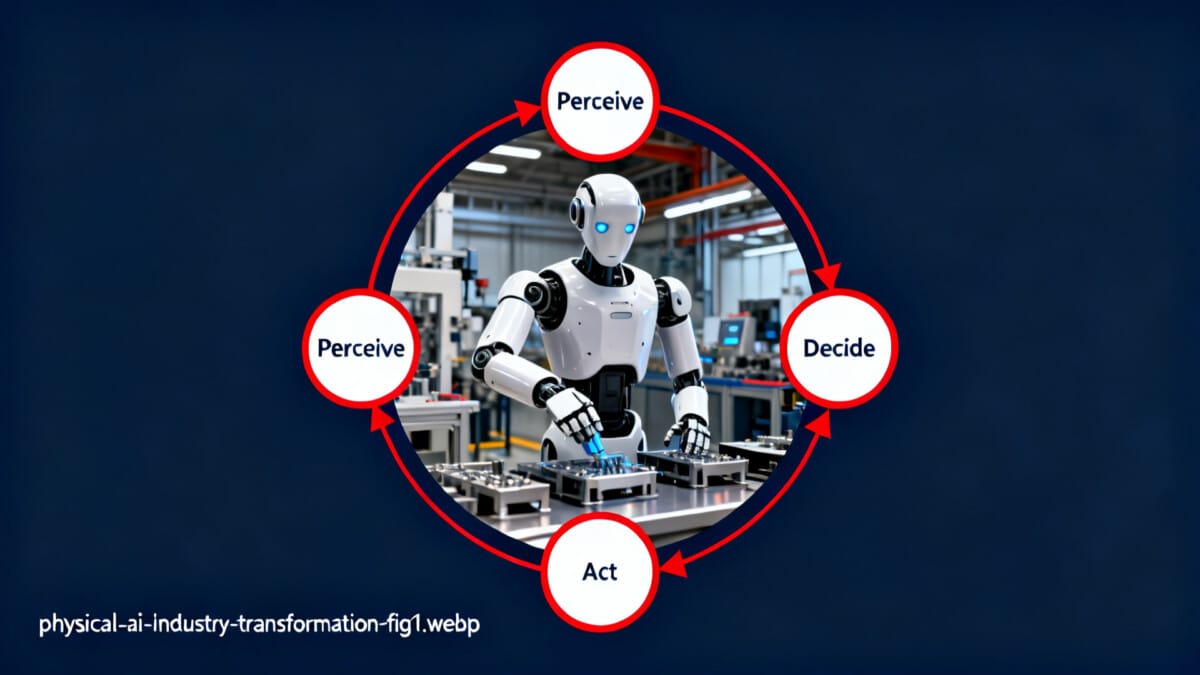
이 기술의 핵심은 지각, 판단, 행동이 끊임없이 돌아가는 사이클이다. 사람은 계단을 내려갈 때 발밑을 일일이 확인하지 않는다. 수없이 넘어지며 학습한 결과다. 기계에게는 바로 이 부분이 가장 어렵다.
| 단계 | 하는 일 | 현재 수준 |
|---|---|---|
| 지각 | 카메라·센서로 상황 인식 | 정적 인식은 가능, 움직이는 현장은 초보 |
| 판단 | 다음 행동 결정·계획 | LLM 브레인으로 크게 향상 |
| 행동 | 물체를 잡고 옮기고 조립 | 정교함·실시간성에서 난제 |
흥미로운 건 난이도의 역설이다. 이 기술은 고도의 전문 작업보다 오히려 사람이라면 누구나 하는 일상 동작을 더 어려워한다. 전문 영역은 규칙이 비교적 분명하지만, 평범한 현장은 변수가 너무 많기 때문이다.
F1 레이스에서 이런 상황을 다시 떠올려보자. 같은 코너라도 매 랩 노면 온도가 다르고, 앞차가 흘린 타이어 조각이 굴러다니고, 바람 방향이 바뀐다. 시뮬레이터에서 완벽했던 주행이 실제 트랙에선 매번 흔들린다. 이 기술이 정복해야 할 진짜 상대는 바로 이 불확실성이다.
이 시나리오는 개념 설명을 위한 가상의 상황입니다. 실제 F1 팀의 전략과 다를 수 있습니다.
게다가 행동과 지각이 한 몸이라는 점이 강력하다. 로봇이 부품을 끼우다 들어가지 않으면, 스스로 그 사실을 느끼고 자세를 교정한다. 화면 안에서만 도는 AI가 못 하던 자기 교정과 현장 학습이 여기서 비로소 가능해진다.
왜 지금 피지컬 AI인가 — LLM 브레인과 VLA 모델
오랫동안 포기됬던 휴머노이드 로봇이 다시 살아난 건 로봇 기술이 아니라 AI가 발전했기 때문이다. 두 가지가 맞물렸다.
첫째, 거대 언어 모델이 로봇의 브레인이 됬다. 인간 세계의 지식을 학습한 LLM이 “무엇을 먼저 하고 다음에 무엇을 할지” 계획을 세운다. 로봇공학의 오랜 난제였던 플래닝이 크게 풀렸다. 이런 변화는 기술의 개선이 아니라 틀 자체가 바뀌는 패러다임 전환에 가깝다.
둘째, 시각·언어·행동을 한 번에 다루는 VLA(Vision-Language-Action) 파운데이션 모델이 등장했다. 카메라로 보고, 언어로 받은 명령을 이해하고, 그에 맞춰 행동까지 생성한다. 보고-이해하고-움직이는 흐름이 하나의 모델로 묶인 것이다.
데이터 문제도 짚어야 한다. 인터넷에는 수십 년간 쌓인 텍스트가 있어 LLM이 학습할 재료가 넘쳤다. 그런데 물리 세계에는 그런 데이터가 거의 없다. 그래서 지금은 가상 시뮬레이션으로 학습 데이터를 만들고, 사람이 실제로 작업하는 과정을 데이터로 모으는 단계에 있다. 솔직히 아직 초기다.
피지컬 AI가 바꾸는 일자리와 산업 — 엔지니어가 준비할 3가지
지금까지 AI는 주로 사무·지식 노동, 즉 화이트칼라 영역을 자동화했다. 피지컬 AI는 다르다. 공장·물류 현장의 물리적 노동을 직접 넘본다.
| 구분 | 기존 자동화 | 피지컬 AI |
|---|---|---|
| 작동 방식 | 정해진 규칙·레일 | 스스로 지각·판단·행동 |
| 환경 | 정형화된 라인 | 비정형 현장에 적응 |
| 사람의 역할 | 기계에 맞춰 작업 | 슈퍼바이저·설계자로 전환 |
| 제공 형태 | 장비 한 대 | 노동력을 구독하는 서비스 |
여기서 한국 엔지니어에게 기회가 있다. 이 기술의 연료는 양질의 현장 데이터인데, 제조·배터리·자동차·ICT 인프라가 강한 우리나라는 그 데이터를 가장 잘 가진 쪽이다. 거대 언어 모델 경쟁에서는 늦었지만, 피지컬 AI는 전 세계가 거의 같은 출발선에 서 있다.
핵심은 일하는 방식의 재설계다. AI를 업무 프로세스에 내재화하는 AX 전환 흐름이 이제 현실 세계로 확장되는 것이다. 기계에게 사람의 언어를 가르쳤더니 우리가 편해졌듯, 이제는 기계가 사람의 환경을 이해하기 시작했다.
엔지니어가 준비할 것은 세 가지다. 첫째, 현장 데이터를 데이터답게 설계하는 능력. 둘째, 자동화가 아니라 자율성을 전제로 작업을 다시 정의하는 시각. 셋째, 로봇을 감독하고 작업 구조를 설계하는 슈퍼바이저 역량이다.
핵심 요약
- 피지컬 AI는 화면 안 AI가 로봇의 몸을 얻어 현실을 지각·판단·행동하는 단계다.
- 완성의 핵심은 지각 → 판단 → 행동 사이클이며, 가장 어려운 건 비정형 현장의 불확실성이다.
- 지금 가능해진 이유는 LLM 브레인과 VLA 파운데이션 모델, 그리고 시뮬레이션 기반 데이터 확보다.
- 산업은 자동화에서 자율성으로 이동하고, 사람의 역할은 슈퍼바이저·설계자로 바뀐다.
- 제조 데이터가 강한 한국에 기회가 있다. 엔지니어는 데이터 설계·자율성 관점·감독 역량을 준비해야 한다.
AI가 어떻게 여기까지 왔는지 큰 흐름부터 잡고 싶다면, 데이터 사이언스 관점의 연대기를 먼저 읽어보길 권한다.
이 시대에 엔지니어 개인이 살아남는 법이 궁금하다면 이어서 읽어볼 만하다.
피지컬 AI의 글로벌 흐름과 기술 정의는 NVIDIA의 Physical AI 용어 설명에서 더 알아볼 수 있다.